
自然界中,章鱼触手、人体皮肤等生物组织具备出色的感知致动反馈闭环能力,可实时感知外界力学、接触刺激,完成自适应抓取与精准反馈调控,为智能软材料的设计提供重要仿生灵感。在柔性电子、仿生软体机器人与人机交互领域,集致动与自传感一体化的刺激响应水凝胶备受关注。然而,现有自传感水凝胶致动器普遍面临传感灵敏度不足、形变-电信号耦合效率低的瓶颈;传统刚性填料构筑的微纳导电网络,在反复致动形变下容易发生不可逆断裂,造成信号漂移、循环稳定性差,制约了闭环反馈智能软系统的实际应用。因此,开发兼具高灵敏度、优异循环稳定性,可实现致动传感协同输出的一体化水凝胶,对下一代人机接口、仿生软体机器人发展具有重要研究价值。
近日,东北大学王铁强教授、田野研究员,江西科技师范大学卢宝阳教授研究团队提出微纳协同组装策略,构筑液态金属/碳纳米管(LM/CNT)可重构“岛-桥”导电网络,将其嵌入温响应PNIPAM基体,得到高性能LM/CNT-PNIPAM (LCP) 自感知致动水凝胶。海藻酸钠包裹的液态金属微球充当可形变导电“岛”,羧基化碳纳米管充当柔性导电“桥”,搭建起连续可重构导电通路。在拉伸、光热致动过程中,“桥”结构发生可逆断裂-重建,显著放大电学输出信号。该LCP水凝胶实现超高应变灵敏度(GF=38.9),历经1000次循环仍保持稳定传感性能。基于该材料,研究团队搭建可穿戴传感平台,实现人体运动、生理电信号采集;结合机器学习算法完成手势远程控制智能小车;进一步依托物联网通信,构建仿生自感知触手,能够定量识别接触物体尺寸,驱动机械手输出对应手势,为高反馈智能软系统提供全新材料范式。
2026年9月24日,该成果以“High-Sensitivity Self-Sensing Hydrogels With Reconfigurable Island–Bridge Networks for Human–Machine Interaction and Intelligent Bioinspired Recognition”发表在《Advanced Functional Materials》。东北大学博士研究生张志琳为论文第一作者;东北大学王铁强教授、田野研究员,江西科技师范大学卢宝阳教授为共同通讯作者。
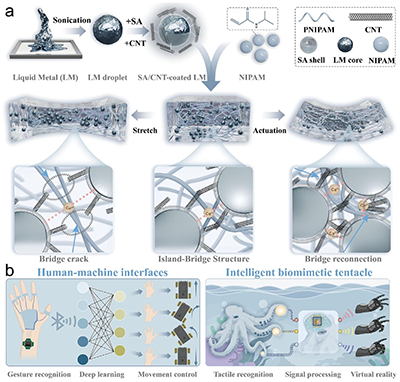
图1. LCP 自传感致动水凝胶制备原理与应用示意图。(a) LM/CNT“岛桥”导电网络制备流程,以及水凝胶在拉伸、光热致动下导电网络可逆重构机理;(b) 材料面向人机交互手势识别、智能仿生触手两大应用场景。
亮点1:构筑可重构微纳“岛?桥”导电网络,实现高灵敏、高稳定传感性能
传统岛-桥结构大多依赖刚性导电单元,反复形变后网络易发生永久性破坏。本工作选用兼具金属导电性与流体形变能力的EGaIn液态金属,超声破碎得到液态金属微液滴;引入海藻酸钠SA作为界面粘结剂,在液态金属微球表面形成稳定包覆层,同时锚定碳纳米管,组装得到LM@SA-CNT岛-桥复合填料。SA包裹液态金属微球作为导电“岛”,相互之间依靠碳纳米管柔性“桥”连接,形成连续导电网络。
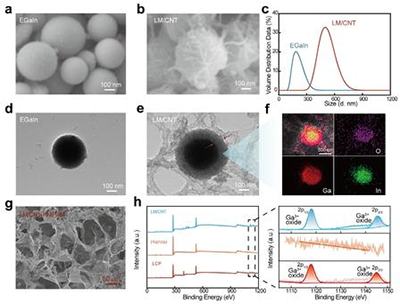
图2. LM/CNT岛-桥填料与LCP水凝胶材料表征。(a-f) 液态金属、LM/CNT复合颗粒的SEM、TEM以及元素映射;(g-h) LCP水凝胶SEM形貌与XPS表征。
在外界拉伸形变时,碳纳米管导电桥发生局部滑移、可逆断开,调控岛与岛之间导通状态,带来电阻急剧上升,放大传感信号;当光热触发 PNIPAM发生相变收缩时,又促使碳纳米管桥聚集、导电通路致密化,电阻下降。整个过程为可逆动态重构,不会造成导电单元永久损毁。得益于独特结构,最优配比的LC6P水凝胶应变灵敏度因子高达GF=38.97,1000次拉伸循环后信号漂移仅0.3%,解决传统导电水凝胶灵敏度与循环稳定性难以兼顾的痛点。
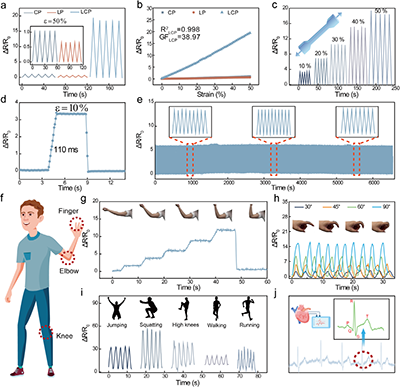
图3. LCP水凝胶应变传感性能及可穿戴监测。(a-e) 与对照组对比的传感灵敏度、响应速度、循环稳定性;(f-j) 用于关节运动监测、心电生理信号采集。
亮点2:可穿戴传感与机器学习结合,实现手势驱动远程人机交互
凭借高信噪比的传感输出,LCP水凝胶被制备成柔性应变传感器件,组装到智能手套。不同手指弯曲产生差异化电阻变化信号;搭建单层人工神经网络ANN,以五路传感信号作为输入,输出前进、左转、右转、后退四种指令。基于4位受试者总计4000组手势数据集训练后,手势识别总体精度可达99.75%。将识别结果经由MCU、无线传输模块下发,成功实现手势对智能小车迷宫路径的远程操控。该体系无需复杂信号预处理,依托材料本身高灵敏输出即可完成高精度手势判别,在可穿戴人机交互界面展现巨大潜力。
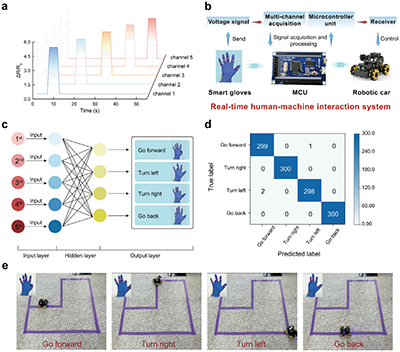
图4. 基于LCP水凝胶智能手套的手势识别与远程小车控制系统。(a) 不同手势对应的多通道传感信号;(b) 人机交互系统框架;(c) 人工神经网络结构;(d) 手势识别混淆矩阵;(e) 手势远程操控小车运动实拍。
亮点3:光热自传感致动:形变与电学反馈高效耦合
LM与CNT均具备优异光热转换能力。近红外NIR照射下,LCP水凝胶局部温度超过PNIPAM的最低临界溶解温度LCST,发生非对称收缩,实现快速可逆弯曲,6 s内弯曲角度可达52°。致动形变过程中,内部岛桥导电网络同步动态重构,产生幅度超过200%的相对电阻变化(ΔR/R?);同等致动幅度下,远高于仅液态金属(LP)、仅碳纳米管(CP)对照组。
电信号变化与弯曲形变几乎同步,无明显时间滞后;30次光热开关循环后,弯曲角度和传感信号均可稳定复现。同时,随着近红外光功率密度提升,水凝胶弯曲角度单调增大,反馈电阻信号同步规律性变化,可以通过读取电学信号反推致动器实时变形程度,真正实现致动行为的本征自感知。
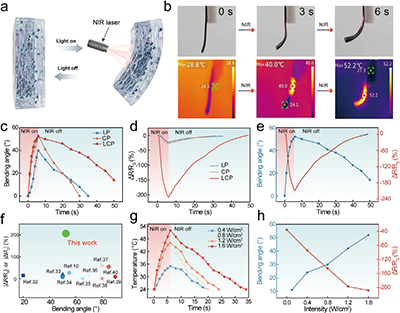
图5. LCP水凝胶光热致动与自传感性能。(a) 光热致动机理示意图;(b) 近红外照射下水凝胶弯曲与红外热成像;(cd) LCP、LP、CP三组致动角度与电阻响应对比;(e) 单次光热循环下弯曲角度与电阻信号实时对应关系;(f) 与已报道自传感致动水凝胶灵敏度对比;(gh) 不同光功率下温度、弯曲角度与电信号响应。
亮点4:仿生自感知触手,实现物体接触识别与软硬机器人交互
利用LCP水凝胶开发仿生智能触手系统,整套系统包含LCP水凝胶致动触手、信号采集蓝牙传输单元、ESP32主控模块、机械手执行终端。近红外光驱动触手向上弯曲,当运动路径存在障碍物球体时,物体限制触手进一步形变,输出差异化电阻反馈。
触手分别接触直径1 cm、2 cm、3 cm 球体,产生-201%、-147%、-75%三组区分度显著的传感信号。基于信号特征,系统识别球体尺寸,通过物联网下发指令,驱动机械手输出对应1、2、3手势;而LP、CP对照组因为灵敏度不足,面对不同尺寸物体几乎无法输出区分信号,机械手不能完成差异化响应。该仿生触手实现“致动-接触感知-识别-机械执行”完整闭环,为软-硬混杂机器人系统开辟新思路。
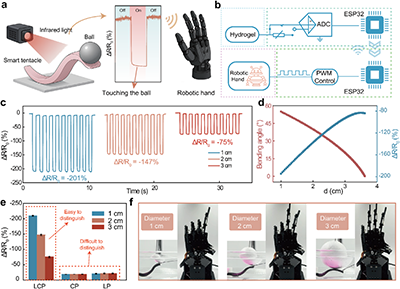
图6. 仿生自感知触手物体识别与人机交互。(a) 仿生触手工作原理;(b) 整套信号采集无线传输-机械手控制框图;(c) 接触不同直径球体的传感信号;(d) 球体直径与弯曲角度、电阻信号拟合曲线;(e) LCP与LP、CP三组触手信号对比;(f) 触手识别物体,机械手输出对应手势实拍。
结论:该工作提出微纳协同组装策略,构建LM/CNT可重构“岛-桥”导电网络,得到高灵敏度自传感LCP水凝胶致动器。利用导电网络可逆断裂-重建机制,突破传统自传感水凝胶灵敏度与循环稳定性的矛盾。材料既可以作为可穿戴传感器监测人体运动与生理信号,结合机器学习完成手势远程控制;又能够实现光热致动-电学反馈一体化,搭建仿生感知触手,完成接触物体的定量识别,驱动刚性机械手完成交互动作。该研究发展了液态金属-碳纳米管岛-桥结构设计策略,为开发高灵敏度、高稳定性、致动-传感集成的智能水凝胶,下一代仿生软体机器人、人机交互接口提供重要材料方案。
原文链接:https://doi.org/10.1002/adfm.78602
- 南通大学孙文旭/张雷团队 AFM:仿生界面工程设计兼具高拉伸与高灵敏度的双纳米复合水凝胶 2026-05-29
- 浙大伍广朋、杭师大邱化玉 ACS Nano:兼具高稳定性和高灵敏度的极紫外和电子束倍半硅氧烷光刻胶 2025-10-31
- 西南大学张同华/王蜀、河工大胡宁、重大宁慧铭 AM:构建具备超高灵敏度和宽范围检测能力的双介电层离子电子压力传感器,实现温度/压力双模态感知与静音语音识别 2025-07-24
- 哈工大冷劲松院士团队 AFM综述:形状记忆聚合物最新进展 - 材料、结构及应用 2023-12-27
- 中山大学付俊教授课题组 Chem. Eng. J.:4D打印仿生自传感水凝胶驱动器 2023-08-21
- 中山大学付俊教授团队 AFM:各向异性水凝胶逻辑门、自感知软驱动器 2022-12-17
- 中国海洋大学李一鸣/山东大学王志宁 AFM:压电水凝胶膜 - 水力自调控实现油水分离主被动协同抗污 2026-10-05
