
动态气味羽流将气体身份和气流传输编码为耦合的时空线索,在无视觉环境中进行智能机器人导航需要精确的嗅觉-触觉融合感知。然而,目前的嗅觉-触觉系统通常依赖分离的传感单元,往往导致空间错位和响应延迟,极大地限制了共定位的机械-化学辨别能力。
近期,华南师范大学郭倩怡副研究员、华南理工大学杨中民院士团队受蚂蚁触角中空间集成的机械感受器和化学感受器的启发,成功开发出一种由同轴水凝胶光纤及表面分布自组装MOF受体构成的仿生柔性光纤(BFOF),为上述挑战提供了创新解决方案。该系统利用保形的MOF-水凝胶界面增强倏逝场耦合,将多维气流衰减和气味荧光分离到独立、可分离的光学通道中,实现了低串扰的嗅觉-触觉融合。系统具备高灵敏度、精准的方向选择性及超快响应速度,能高精度识别16种单一气体、96种混合气体以及8种水果的生理状态。结合轻量级机器学习框架,该系统在复杂的三维空间中实现了快速、精确的闭环逆风导航与多目标气味追踪。该研究提供了一个紧凑的光学传感平台,将具身机器人人工嗅觉从静态气体分类推向了复杂的动态气味追踪。
2026年11月13日,相关论文以“Biomimetic Optically Encoded Hydrogel Fiber Enables Simultaneous Olfactory-Mechanosensory Perception for Robotic Plume Tracing”为题,发表在Advanced Materials上。(DOI:10.1002/adma.75739)
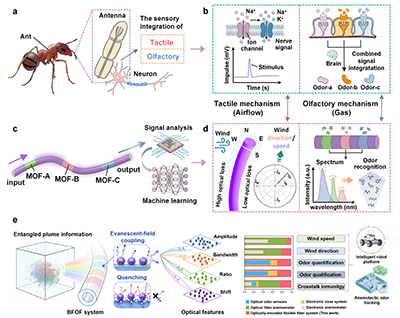
图1.受蚂蚁启发的多模态嗅觉-触觉融合感知系统及物理机制。
为解决传感集成与信号可分离性之间的权衡,研究团队开发了一种原位光聚合动态同轴纺丝工艺,制备了具备优异光学和机械性能的芯-包层水凝胶柔性光纤。在此基础上,研究团队提出了一种基于深共晶溶剂(DES)的MOF自组装界面耦合策略,在光纤外表面特定区域形成了保形、均匀的MOF-水凝胶界面。该设计在增强倏逝场光物质相互作用的同时,既不损害MOF受体的传感活性,也不影响风敏波导的本征通道,从而将相互纠缠的羽流信息高效转化为互不干扰的独立光信号。
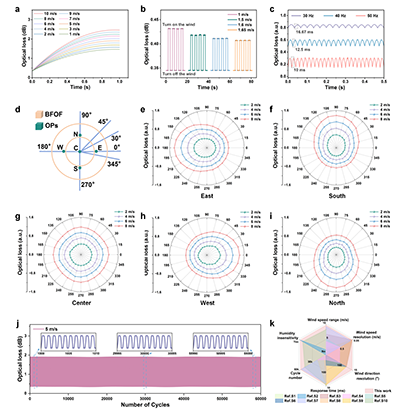
图2. BFOF系统的触觉(风矢量)感知性能。
在风矢量感知方面,BFOF主要利用气动变形调制导光行为,表现出极高的灵敏度。该系统能在1至10 m/s的宽风速范围内实现0.05 m/s的超高风速分辨率和15°的风向分辨率。值得一提的是,其在30 Hz的振动频率下展现出低于10毫秒的极快响应速度,比传统光纤风速计快至少一个数量级。此外,该光纤在60,000次高强度循环测试中未现任何明显的性能衰减,展现了卓越的机械弹性与环境适应能力。
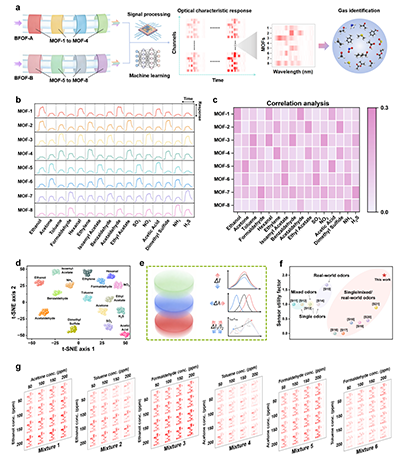
图3. BFOF系统的嗅觉感知与混合气体识别性能。
嗅觉感知功能主要通过局域在表面的MOF界面的倏逝场激发来实现。结合专门构建的机器学习架构,该系统能有效提取多维光学特征(包括荧光强度变化、光谱偏移及强度比等)。实验表明,该系统不仅能以 98.54% 的准确率精准识别16种单一目标气体(涵盖VOCs、环境污染物及有毒气体),更在复杂混合气体解析上展现出显著优势:对96种不同浓度配比的二元混合气体识别准确率达 95.12%,对27种浓度组合的三元混合气体(乙醇、丙酮、甲苯)识别准确率亦高达 95.56%。相比于依赖成百上千个功能相似传感单元、且仅能输出单一幅值信号而极易在多组分竞争吸附中发生信号混叠的传统电子鼻,该系统凭借高维光学指纹与极高的传感器利用因子,有效克服了混合气体特征重叠的难题,实现了从单一气体到多元复杂混合气体的精准组分解析与定量识别。
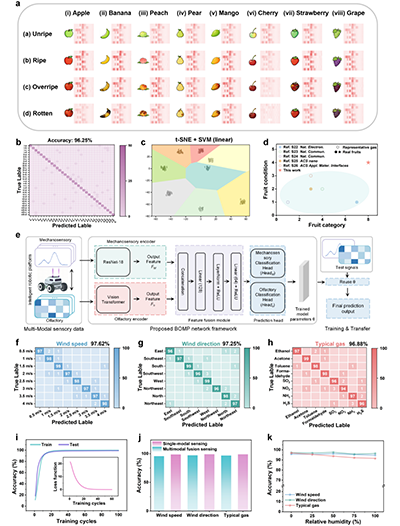
图4. 真实世界气味识别与嗅觉-触觉系统级融合感知。
面对成分更为复杂、动态变化的真实世界生物气味,该系统精确追踪了8种水果在未熟、成熟、过熟和腐烂4个生理阶段的特征荧光响应模式,对32种果气分类准确率高达96.25%。同时,结合轻量级决策层融合的仿生嗅觉-触觉感知(BOMP)网络,系统在同时输入并发气流与气味的交叉验证中,对风速、风向和气体种类的预测准确率分别达到97.62%、97.25%和96.88%,验证了其双模态并发感知下极低的信号交叉串扰与卓越的抗湿性。
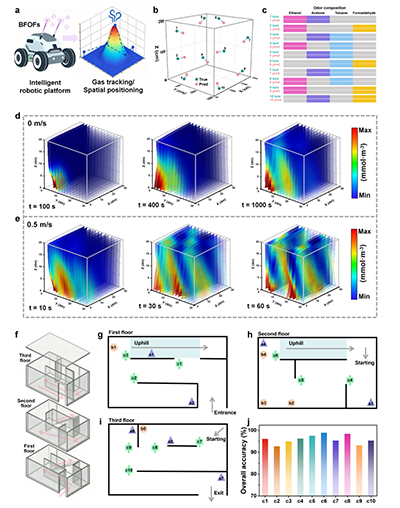
图5. 基于BFOF系统的智能机器人三维气味寻踪与空间定位。
为了将这一基础材料与感知框架转化为闭环机器人操作,研究团队将成对的BFOF作为人工触角直接集成在无视觉的移动智能平台上。在模拟真实复杂流场的三层密闭三维迷宫测试中,机器人无需视觉辅助,仅凭借车载的嗅觉-触觉融合感知数据,在多个决策点自主进行逆风方向判断和多目标气味源追踪。机器人在综合导航测试中实现了95.89%的平均整体准确率,成功在复杂非结构化空间中实现了自主追踪与定位。
总之,这项研究成功开发了一种基于仿生光学编码水凝胶光纤的嗅觉-触觉融合感知系统。它从蚂蚁触角的高度集成结构中汲取灵感,通过物理隔离的光学通道,实现了对环境风矢量与化学分子身份的无串扰并行解码,从根本上改变了多模态柔性传感依靠下游高强度计算解耦的传统范式。该全集成化光子传感网络与轻量级神经感知框架的深度协同,为复杂动态流场中的气味寻踪提供了可靠的解决方案。此项工作不仅在材料级实现了光学解耦,更为发展无视觉障碍下的具身智能机器人和灾难救援探测设备开辟了全新的研究路径。
该工作是团队近期关于柔性光子纤维设计与智能多模态光学感知相关研究的最新进展之一。传统柔性传感体系在面对复杂物理-化学耦合环境时,往往受限于信号串扰严重、环境耐受性差以及依赖高算力后端解耦等瓶颈。为此,团队围绕功能光纤波导设计、界面工程及光学编码解耦机制展开了系统探索:在化学与仿生嗅觉感知方面,团队利用光子嗅觉传感器阵列实现了对挥发性工业香料的高效识别(Adv. Opt. Mater. 2025, 13, 01205);在柔性光纤多模态物理感知解耦方面,团队构建了非对称双模柔性光纤,实现了无串扰的温度-触觉并行感知(Laser Photonics Rev. 2026, 20, e71489)。后进一步发展了原位光聚合动态同轴纺丝技术,制备出抗疲劳的同轴水凝胶光纤电子皮肤,基于光电多模传感策略,实现了无串扰的本征多模态触觉感知(Adv. Mater. 2026, 38, 72869)。
在上述基础上,本工作将表面自组装MOF受体与同轴水凝胶光纤深度融合,构建了仿生光学编码水凝胶光纤系统(Adv. Mater. 2026, e75739),成功突破了单一物理模态的限制,在单一光纤内实现了嗅觉与触觉(风矢量)的跨维度同步无串扰融合感知,推动了具身智能机器人在复杂动态环境中的气体空间定位与自主气味寻踪应用。
本研究得到了国家自然科学基金(项目编号:62675099、62305117)和广东省基础与应用基础研究基金(项目编号:2024A1515011119)的支持。此外,还要感谢华南师范大学-广东省高等学校物质结构与相互作用基础研究卓越中心和华南理工大学相关平台提供的支持。
原文链接:https://advanced.onlinelibrary.wiley.com/doi/10.1002/adma.75739
- 吉林大学冯守华/杨明团队 Adv. Mater.:结构编码磁各向异性 2026-11-12
- 天大封伟教授团队 AFM:仿生同源梯度界面实现相变缓冲与辐射制冷的持久协同 2026-11-05
- 天工大张松楠/福大赖跃坤《Matter》:单纱内嵌热电的仿生锥形蒸发器实现一体化水电联产 2026-10-30
- 南开刘遵峰/中国药大周湘/天工大王润 AFM:“颈缩”不再只是失稳 - 受蜘蛛丝启发的超强韧水凝胶纤维 2026-06-11
- 苏州大学汪晓巧教授《Nat. Commun.》:仿生蛛丝再突破!湿纺技术制备高性能水凝胶纤维 - 兼具高强韧性与智能响应性 2025-12-03
- 苏大汪晓巧教授、张克勤教授Nano Lett.:仿生超拉伸、结构可编程Janus螺旋水凝胶纤维用于应变不敏感的人体热能收集与传感 2025-02-10
